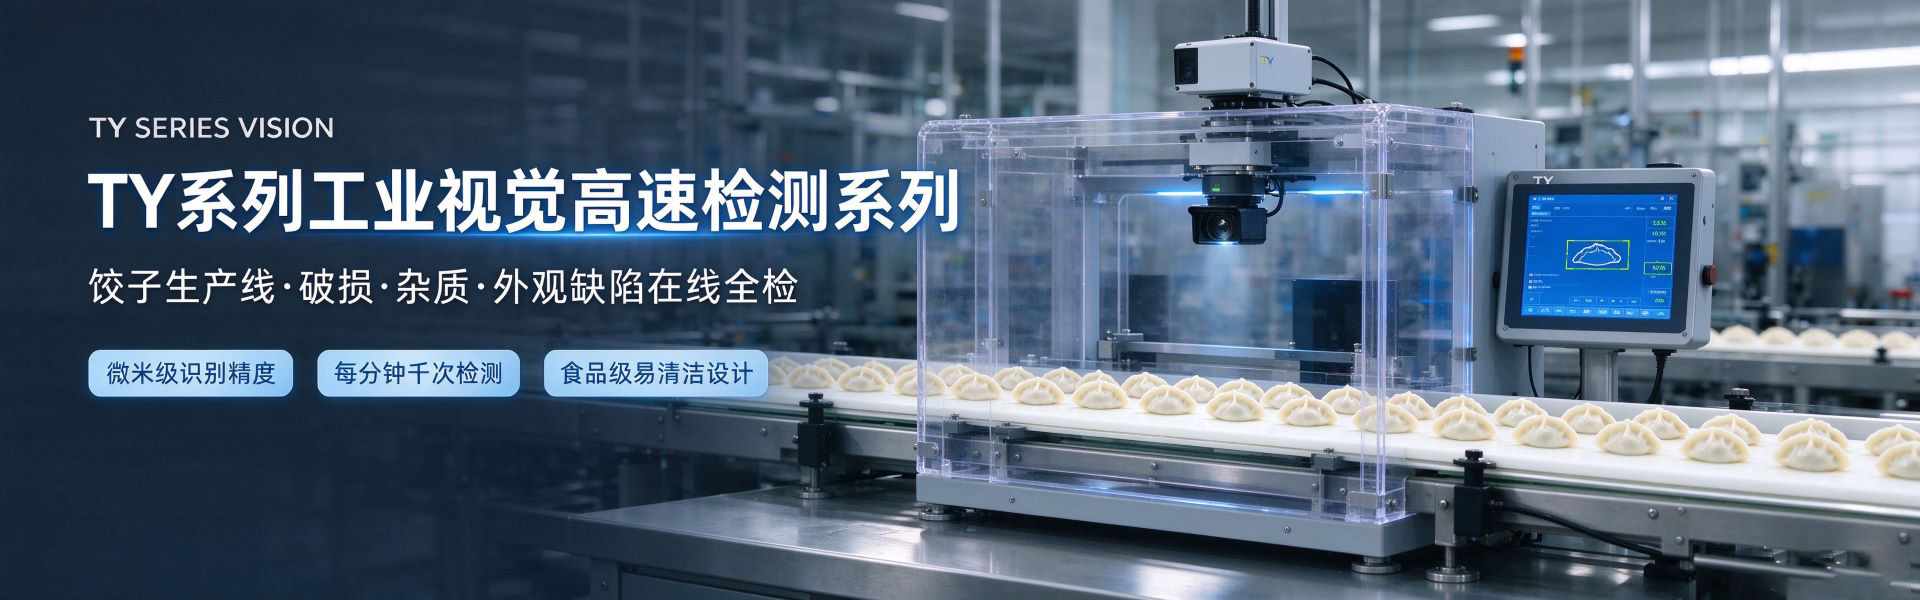
边缘 AI 部署的核心是把推理放在设备侧,而不是把图像回传服务器。典型形态是一台带 NPU 的边缘计算单元就近接入相机,单帧只输出结论(合格/缺陷类型/坐标),中心只接收结构化结果用于统计与追溯。这条路径的好处是延迟可控、带宽需求低,而且数据不出厂——对食品、医药、军工等对数据外流敏感的场景尤其重要。整套系统可以完全运行在厂内局域网,不依赖公网;只有需要远程看板或总部汇总时才接入外网。
主要看三件事:分辨率、帧率、模型规模。RK3399 是较早期的方案,没有独立 NPU(靠 GPU/CPU 推理),适合分辨率不高、帧率要求宽松、模型很小的场合,成本更低。RK3588 集成 NPU(标称 6 TOPS INT8),能支撑多路相机的中小模型实时推理,是目前工业视觉检测更常见的选择。如果现场是 4K 以上分辨率、或需要大型分割网络逐帧处理,两者都不够,应选带独立显卡的工控机方案。我们的做法是先按「分辨率 × 帧率 × 路数」算出实际吞吐需求,再反推芯片,而不是先定芯片。
可以用,但要先明确一点:通用 YOLO 模型解决的是「通用物体在哪」,而工业质检要的是「这个既定工件有没有特定缺陷」——两者目标不同。直接用预训练模型通常不够,需要在你的产线图像上重新标注与训练。实践中我们更常把 YOLO 系列用于定位与粗分类(找到工件、判断大致类别),再用专门的分类或分割网络判断细微缺陷。另外 YOLO 各版本在精度与速度上的取舍不同,较新的版本精度更好但对算力要求也更高,需要按边缘平台的算力实际标定。关键指标不是训练集上的 mAP,而是现场连续运行时的误剔率与漏检率。
取决于打光难度与样本积累。经验上可以分三段:① 打光与可行性验证(1–2 周)——这一步最关键,很多项目在这一步就能判断方案是否成立;② 模型训练与调优(2–4 周)——前提是拿到足够覆盖实际工况的样本;③ 现场联调与试运行(2–4 周)——包括节拍匹配、剔除机构联动、阈值标定。整体通常 1.5–3 个月。如果打光方案复杂、或缺陷样本稀少(不良品本来就少),周期会更长。我们的建议是先做打光验证再做模型选型,顺序反了会反复返工。
这正是我们区别于纯软件或纯硬件厂商的地方。一个完整的视觉检测项目需要四层能力:① 算法层——缺陷识别模型、成熟度/类别判定;② 硬件层——边缘计算单元、相机与光源的选型与电路设计;③ 控制层——与 PLC、执行机构(气吹/机械臂/拨杆)的对接;④ 软件层——结果统计、追溯看板、报警与数据留存。很多项目失败的原因不是算法不行,而是这几层由不同供应商负责、接口没对齐(尤其是延迟匹配与触发同步)。我们提供从算法到硬件的整体交付,避免了这种责任分割。
标准流程是:需求确认 → 现场勘查与打光试验 → 方案与报价 → 样本采集与标注 → 模型开发 → 边缘部署与联调 → 试运行与阈值标定 → 验收交付。其中「现场勘查与打光试验」是必须做的,不能远程拍脑袋定方案——现场的光照、粉尘、振动、供电都会影响最终效果。我们通常会在方案阶段就明确验收指标(识别率、误剔率、节拍),避免交付时对「效果好不好」产生分歧。
按影响从大到小:① 相机与光源方案——高分辨率、高帧率、特殊波段(如近红外)会显著提价;② 缺陷检测难度——缺陷与背景的对比度越低,需要的打光与算法投入越高;③ 节拍与路数——路数越多,边缘算力需求越大;④ 剔除机构——气吹简单,机械臂分拣成本高得多;⑤ 是否需要与现有 MES/WMS 对接。反过来说,如果能在前期确认「哪些缺陷必须检、哪些可以放宽」,往往能省下可观的成本——不是所有缺陷都值得用视觉去检。
适合,但方案要变。多品种混线的难点在于:每个品种的缺陷形态不同,如果每个品种单独训一个模型,切换品种时的维护成本会很高。可行做法是:先用分类网络识别品种,再调用该品种对应的检测模型;或者训练一个多任务模型,把品种作为条件输入。另外相机与光源方案要能兼容所有品种,如果某个品种需要完全不同的打光,应考虑工位分离而不是硬塞在一条线上。
这是最容易被低估的环节。从相机拍照位置到剔除执行位置有固定距离,需要按当前线速换算延迟时间——线速变化时这个参数必须联动,否则会出现「检测对了、剔错了位置」,看起来像误判,实际是时序问题。我们的做法是把延迟匹配参数做成随线速自动联动的配置项,并支持编码器信号接入;同时在调试阶段用实际物料做时序标定。
可以,而且这是我们推荐的部署方式。边缘推理意味着图像不需要离开产线,只有结论数据(合格/缺陷类型/时间戳)在厂内网络传输。整套系统可以部署在完全隔离的内网中,不依赖公网;缺陷图像归档保存在厂内服务器,用于追溯与模型迭代。如果确实需要总部汇总,也可以在厂内做聚合后再单向传出统计结果,原始图像不出厂。
交付包含:现场安装调试、操作培训、验收指标共同确认。交付后提供质保期内的技术支持,包括阈值重新标定指导(换批次、换供应商后图像分布会变,阈值往往需要调整)、模型迭代建议与故障排查。我们也会把误判原图的留存与分析方法一并交付,让现场人员能自己先按「打光→触发→标定→节拍→模型」的顺序做初步排查。
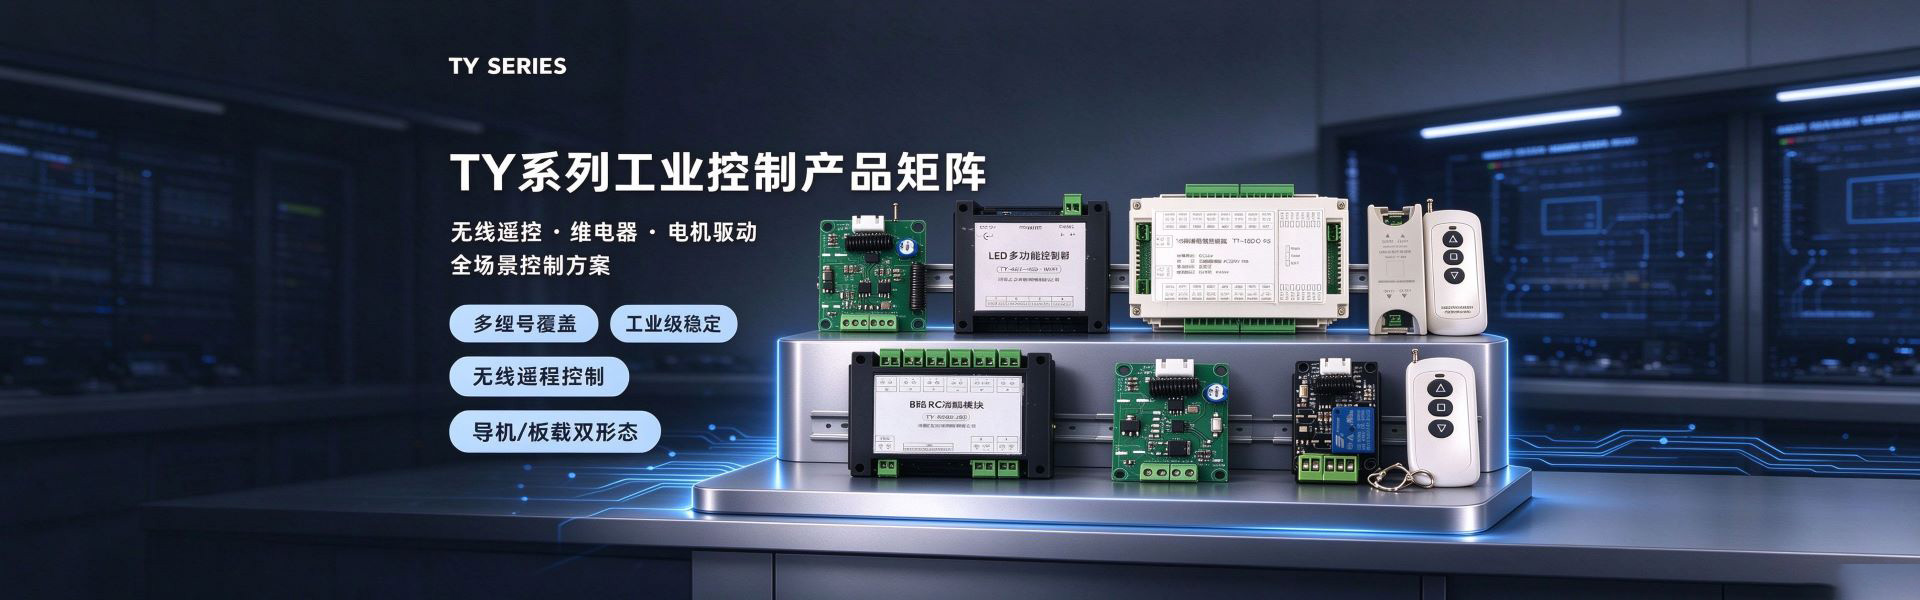
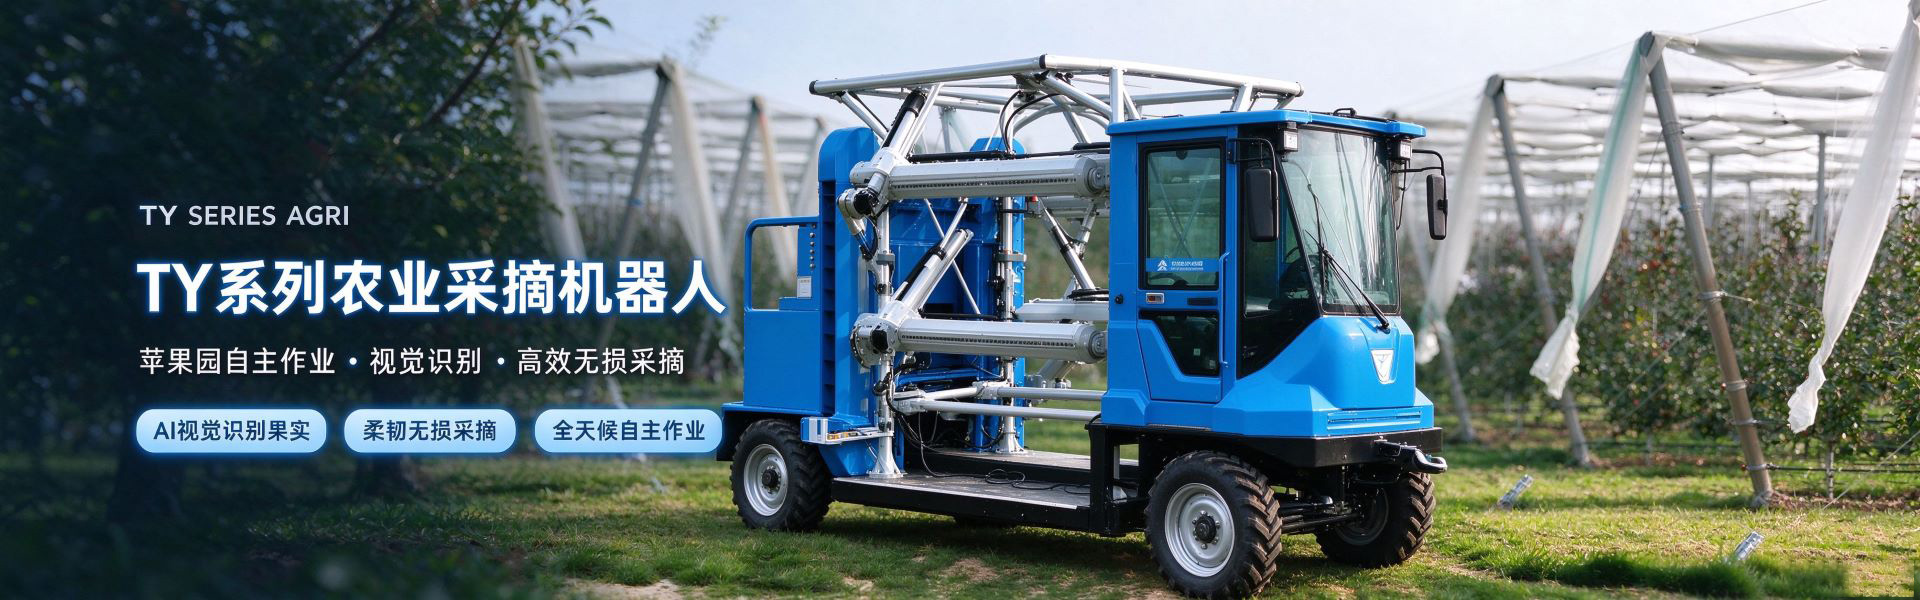
公司业务覆盖四个方向:① 展览展示软件开发——互动交互、智能中控、AI 数字人与 AR/VR 展项;② 电子硬件开发——智能 IO 控制器、电机控制系统、电子文创产品;③ 视觉识别系统开发——视觉定位、无人机导航、工业机器视觉;④ 智慧农业机械开发——智能采摘机器人等。这四个方向的共同底座是 AI 视觉与嵌入式控制,所以从工业检测迁移到农业采摘或展项互动,底层能力是复用的。
地 址:河南省郑州市高新技术产业开发区翠竹街1号13幢6层06号 电 话:18603810315 Q Q:19540837 邮 箱:19540837@qq.com 邮政编码:450001