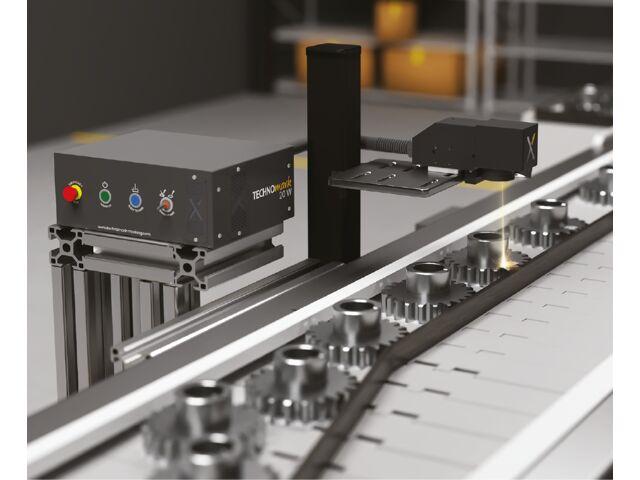
在机械加工、汽车零部件、五金制造及工业装备生产过程中,激光打标被广泛应用于产品型号、序列号、二维码、批次编码及企业标识的加工。
传统激光打标设备通常采用人工放置工件、工装夹具定位或固定坐标打标的方式。当工件放置位置、旋转角度或批次规格发生变化时,容易出现标记偏移、位置不一致、重复调整设备等问题。
针对上述需求,本项目设计了一套基于机器视觉的激光打标自动定位系统。系统通过工业相机识别工件的实际位置和姿态,结合视觉坐标与激光振镜坐标之间的标定关系,自动计算打标位置,并将补偿坐标发送至激光打标控制系统,实现工件位置变化条件下的自动定位与精准打标。
实现工件自动识别、定位及姿态角度计算。
支持工件在传送带上的一定范围内平移和旋转。
实现视觉坐标向激光打标坐标的准确转换。
减少人工定位、工装调整及重复示教工作。
建立打标任务、识别结果、设备状态及生产记录的追溯机制。
项目设计目标为:工件打标位置精度达到 ±0.1 mm。该指标需要在设备集成、现场标定及实际工件测试后进行验收确认。
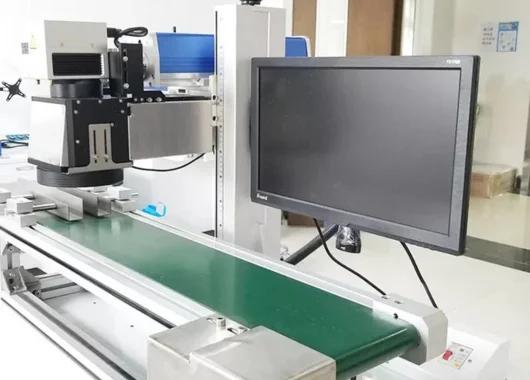
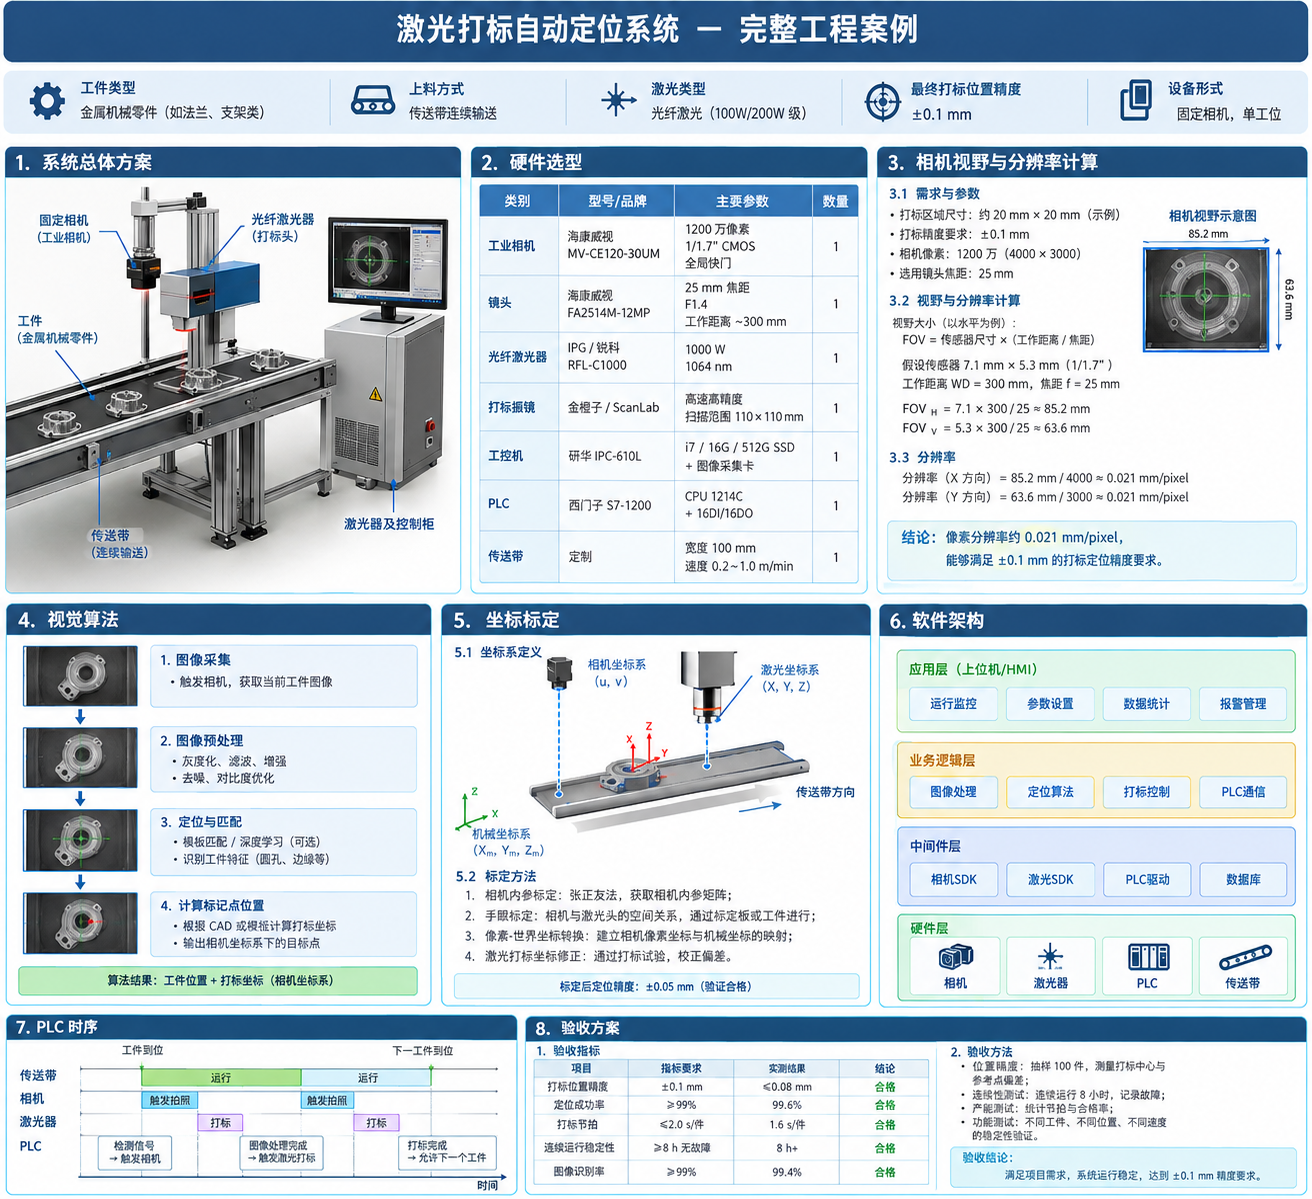
系统采用固定式工业相机与光纤激光打标设备组合的技术路线,主要由以下模块构成:
机器视觉模块:负责工件图像采集、特征识别、位置计算和姿态估计。
激光打标模块:由光纤激光器、振镜扫描系统、场镜及打标控制卡组成。
传送与触发模块:包括传送带、光电传感器、编码器及必要的定位机构。
运动与逻辑控制模块:由 PLC 完成输送控制、触发管理、设备互锁及工序协调。
工业计算机模块:运行视觉算法、打标任务管理、设备通信和生产数据记录。
安全防护模块:包括激光防护罩、门禁联锁、急停及激光使能控制。
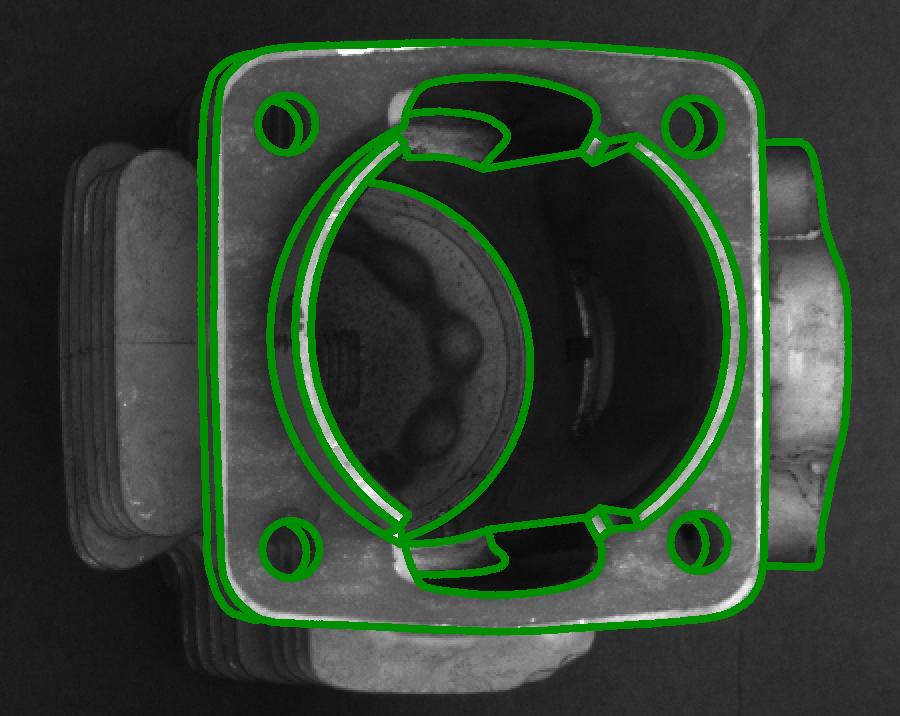
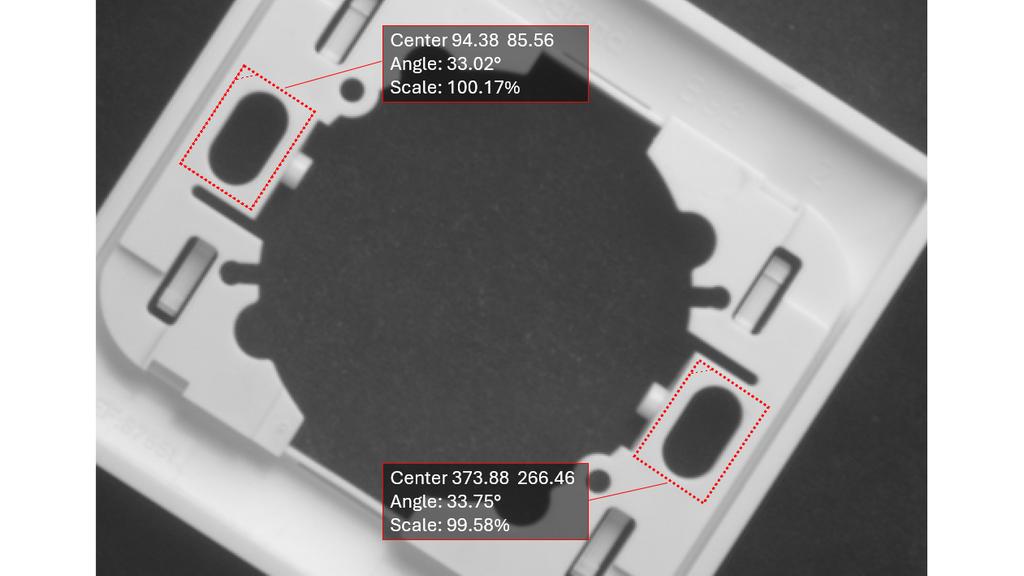
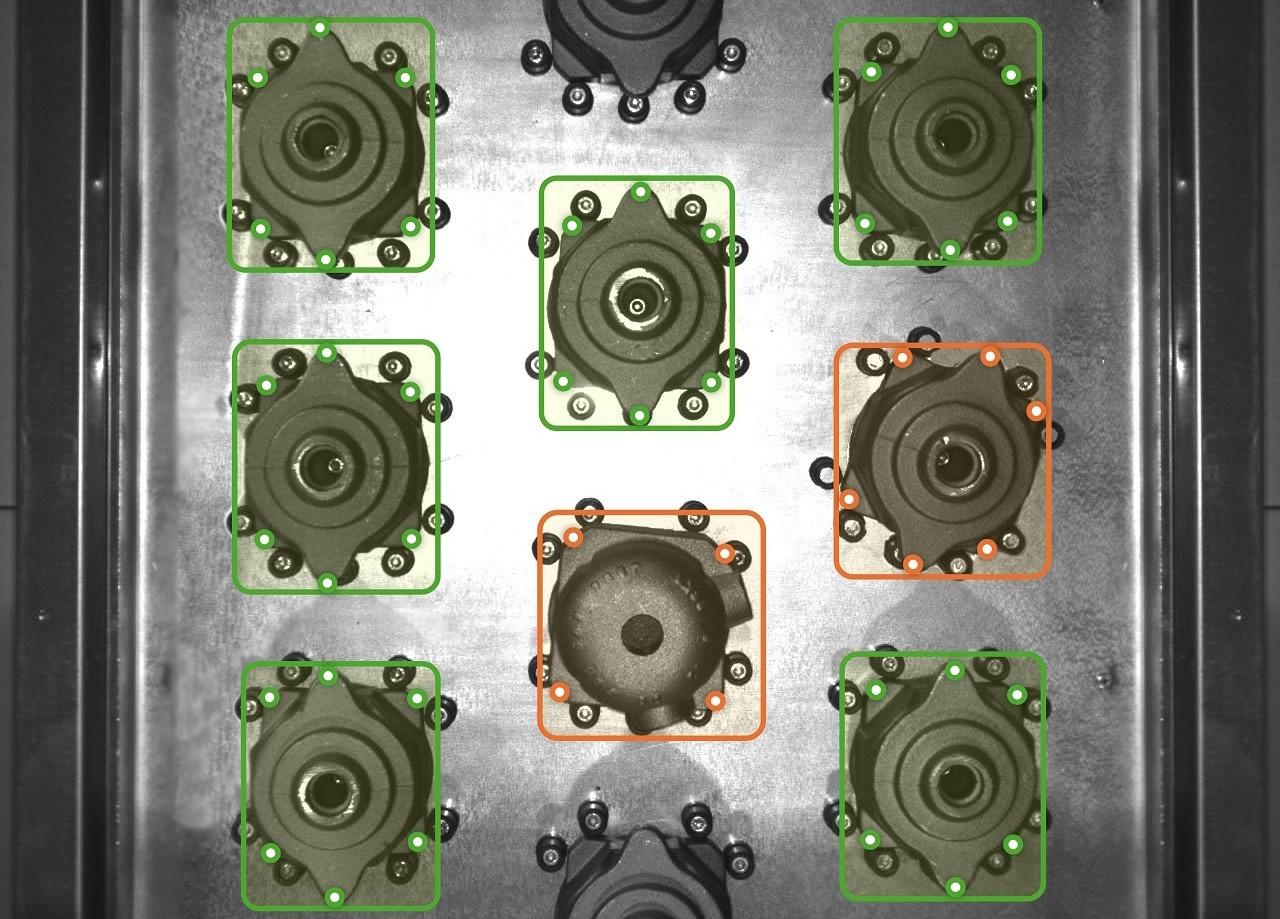
工件进入检测区域后,光电传感器触发图像采集。工业相机获取工件图像,视觉算法识别工件轮廓、孔位或其他稳定几何特征,计算工件的实际中心坐标与旋转角度。
控制软件根据视觉定位结果和预先建立的坐标变换模型,计算打标图形在激光加工坐标系中的目标位置。系统完成工件位置有效性检查、安全条件确认及激光设备状态检查后,执行打标任务。
打标完成后,系统记录任务编号、工件识别结果、打标状态及必要的过程参数,并允许工件进入下一工序。
对于本项目的 ±0.1 mm 定位目标,优先采用工件到位后短暂停带、完成视觉定位再打标的方式。若产线必须连续运行,则需要额外验证编码器同步、运动补偿和激光动态打标能力。
系统采用固定安装的工业相机,优先考虑全局快门、高分辨率及稳定的外部触发能力。
初步设计可选用约 2400 万像素工业相机,并根据工作距离、视野范围及工件表面反光情况选择低畸变定焦镜头。
初步视野设计如下:
| 项目 | 设计参考值 |
|---|---|
| 传送带宽度 | 300 mm |
| 相机视野 | 约 320 × 240 mm |
| 图像分辨率 | 5472 × 3648 像素 |
| 水平方向采样间距 | 约 0.0585 mm/像素 |
| 垂直方向采样间距 | 约 0.0658 mm/像素 |
| 镜头焦距 | 约 20–25 mm,需结合实际光学参数确认 |
以上为初步设计示例,并非指定相机的最终选型参数。
需要注意,像素采样间距不等于系统定位精度。最终精度还受到镜头畸变、照明、工件特征、亚像素算法、安装刚性、标定误差以及激光坐标转换误差等因素影响。
针对金属表面反光、拉丝、氧化或局部高亮等情况,采用可调亮度的 LED 光源,并通过现场成像实验确定最终方案。
对于轮廓和边缘特征明显的工件,可优先测试低角度环形光或侧向照明;对于平整金属表面及浅色标记特征,可测试同轴照明或偏振组合。
系统应保证定位特征在不同批次、表面状态和环境光条件下具有稳定的对比度。
激光打标模块采用光纤激光器、振镜扫描头、F-Theta 场镜及匹配的打标控制卡。
激光器功率不直接决定定位精度,应根据材料种类、工件表面、标记深度、加工节拍和热影响要求确定。20–50 W 可作为部分金属标记应用的初步评估范围,最终需要通过打标工艺试验确定。
对于不同工件尺寸和打标区域,应评估场镜有效视场、边缘畸变、焦平面范围和加工质量,避免将视觉定位精度与激光实际加工精度混为一谈。
PLC 负责工件到位检测、传送带启停、相机触发、激光设备握手和安全联锁。增量式编码器可用于测量传送带位移,在连续输送方案中提供运动同步信息。
急停、门禁和激光危险输出等安全功能应使用符合风险评估要求的安全回路或安全控制设备,不能仅依赖普通 PC 软件判断。
系统首先对采集图像进行畸变校正、灰度转换及必要的滤波处理。根据工件表面和照明条件,可采用自适应阈值、边缘增强或局部对比度处理,提高几何特征的可检测性。
针对机械零件,优先采用可解释、稳定的传统机器视觉算法,例如:
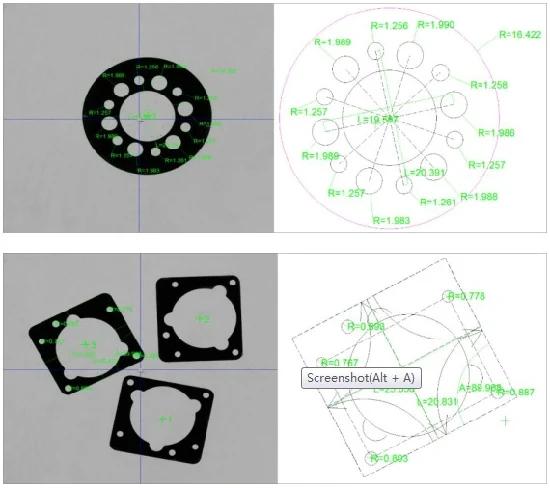
工件轮廓提取与形状匹配;
圆孔、圆弧、直线及槽位检测;
多几何特征联合定位;
亚像素边缘拟合;
工件型号及定位结果置信度判断。
对于外观差异较大、存在遮挡或缺陷形态复杂的工件,可引入深度学习算法完成工件分类或候选区域检测,再通过几何算法进行精确定位。
视觉算法输出工件中心位置及旋转角度:
(X_c):工件在视觉坐标系中的横向位置;
(Y_c):工件在视觉坐标系中的纵向位置;
(\theta):工件相对于标准姿态的旋转角度。
系统根据工件基准点与打标基准点之间的相对偏移量,计算目标打标位置。设工件基准点到打标点的局部坐标偏移为 ((x_0,y_0)),则:
[
X_t=X_c+x_0\cos\theta-y_0\sin\theta
]
[
Y_t=Y_c+x_0\sin\theta+y_0\cos\theta
]
实际应用中,还需要将该结果通过标定模型转换至激光振镜坐标系,并根据设备控制卡接口要求发送坐标或偏移参数。
为避免误识别造成错误打标,系统应设置以下判定条件:
工件特征数量和几何关系符合预期;
识别置信度及拟合残差在允许范围内;
工件位置和旋转角度处于设备工作范围内;
图像质量满足定位要求;
激光设备、PLC 和安全联锁状态正常。
当定位结果异常时,系统禁止执行打标,并记录异常原因,等待人工处理或进入 NG 分流流程。
坐标标定是实现高精度打标的核心环节。
通过标定板或适当的几何标定工装,计算相机内参及镜头畸变参数。若工件位于固定平面,可进一步建立图像坐标到工件平面物理坐标的映射关系。
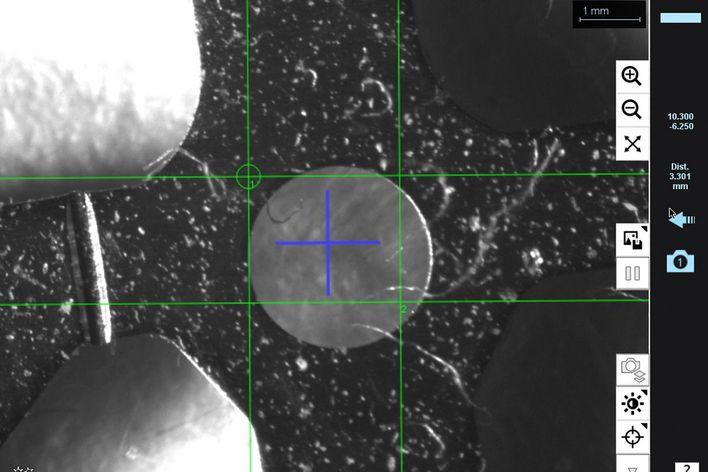
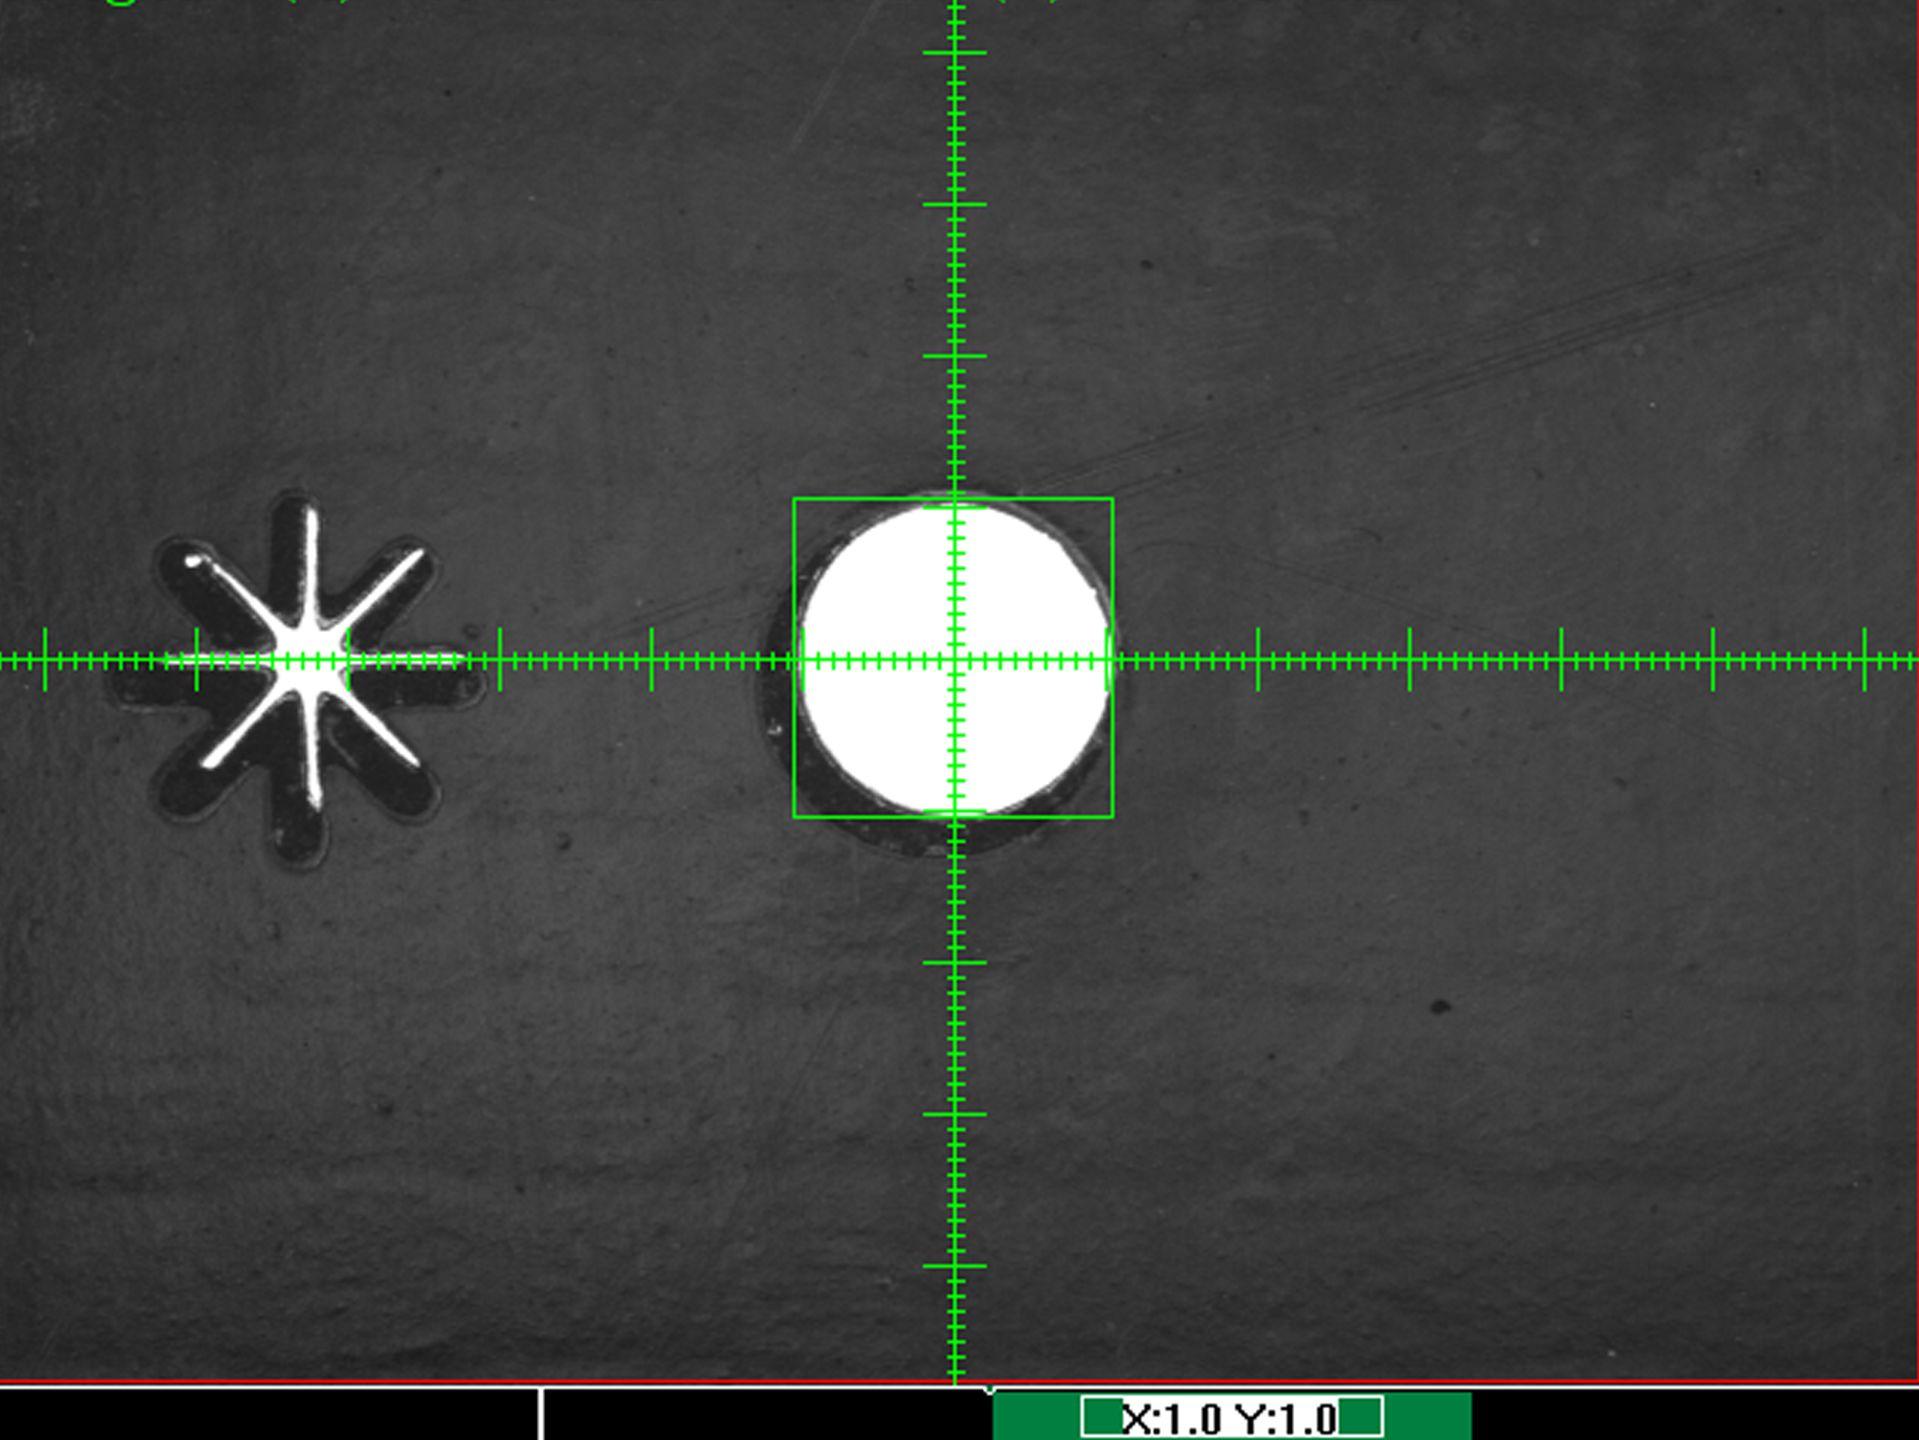
使用具有已知坐标的标定图形,在激光打标区域内选取中心、边缘和角点等位置进行标记,再通过视觉测量得到实际标记点坐标。
根据标定点建立视觉坐标系与激光振镜坐标系之间的映射模型,并使用未参与拟合的验证点评估转换误差。
对于覆盖范围较大的打标区域,应重点检查边缘位置的系统性误差;必要时采用多点拟合或误差补偿表,而不是只用中心点完成标定。
在传送带连续运行的应用中,通过编码器脉冲计数与实际位移测量建立换算关系。若采用停带打标方式,则需要重点确认工件停止后的机械稳定性及重复定位能力。
设备运行期间应监控相机、镜头、支架及激光扫描系统是否发生位置变化。发生碰撞、拆装、维护或温度变化导致的漂移后,应重新验证标定结果。
软件采用模块化设计,便于后续扩展工件型号、工艺配方和生产管理功能。
| 软件模块 | 主要职责 |
|---|---|
| 设备管理模块 | 管理 PLC、相机、激光器及设备状态 |
| 视觉定位模块 | 图像采集、特征识别、坐标计算及结果校验 |
| 坐标标定模块 | 相机标定、坐标转换、误差验证 |
| 打标任务模块 | 管理打标内容、工件型号、图形及任务下发 |
| 流程控制模块 | 管理设备状态机、工序握手及异常恢复 |
| 数据追溯模块 | 记录工件编号、时间、识别结果和打标状态 |
| 人机交互模块 | 展示图像、定位结果、运行状态及报警信息 |
若采用 C# 技术栈,可使用 WPF 实现操作界面,结合 OpenCV 或商业视觉库完成图像处理,并通过相机 SDK、PLC 通信接口和激光控制卡 SDK 实现设备集成。
高实时性触发应尽可能由 PLC、硬件计数器或专用控制卡完成。PC 负责视觉计算和流程调度,不应将普通 Windows 软件定时器作为精确激光触发的唯一依据。
系统运行流程如下:
设备上电,初始化相机、PLC、激光器及通信接口。
检查急停、门禁、激光就绪及设备报警状态。
工件进入检测区域,传感器触发采图。
根据工艺要求停止传送带,等待机械振动稳定。
相机采集图像,算法识别工件位置、角度及定位质量。
系统计算打标目标坐标,执行范围检查和有效性判断。
PLC 确认安全条件,打标控制模块执行打标任务。
等待打标完成信号,记录任务状态。
根据工艺要求进行标记内容或位置复核。
传送带恢复运行,处理下一件工件。
当出现定位失败、通信中断、激光报警或安全门打开等异常时,系统进入相应的安全处理状态,禁止继续执行危险动作。
项目设计目标为打标位置精度 ±0.1 mm。正式验收前,应明确指标采用哪种定义:
分轴误差:横向和纵向误差分别不超过 ±0.1 mm;
径向误差:实际打标点与理论打标点之间的二维距离不超过 0.1 mm。
两种定义的严格程度不同,不应在验收时混用。
主要误差来源包括视觉特征定位、相机标定、视觉至振镜坐标转换、振镜扫描、工件平面高度变化、机械振动及温度漂移。
应通过独立测试点和重复试验评估各误差来源,不能仅凭相机像素尺寸推断整机能够达到 ±0.1 mm。
在打标区域中心、边缘和角点布置测试位置;
覆盖工件不同平移量和旋转角度;
测试不同批次及表面状态的工件;
对同一位置进行多次重复定位和打标;
记录实际标记中心与理论位置的偏差;
统计最大误差、平均偏差、重复性及异常率;
进行连续运行测试,评估热漂移、设备稳定性和生产节拍。
初期调试可先使用不少于 30 件样品验证算法和坐标转换。正式验收样本数量、置信水平、连续运行时间及允许不良率,应根据客户质量协议确定。
本项目通过机器视觉与激光打标控制的融合,实现工件位置自适应补偿,可减少人工找正和固定工装对定位的依赖。
预期收益主要体现在:
提升定位灵活性:允许工件在一定范围内存在平移和旋转偏差。
降低人工干预:减少人工对位、反复试打和重新示教。
提高工艺一致性:通过统一标定和配方管理,改善不同工件之间的标记位置一致性。
增强过程追溯能力:保存工件识别结果、打标状态及异常记录。
便于产线扩展:为后续增加工件型号、视觉检测和质量管理功能提供统一架构。
具体节拍提升、人工成本降低及不良率变化,需要结合原有生产方式、设备运行数据和实际验收结果进行量化评估。
本项目构建了一套集工业视觉定位、坐标标定、光纤激光打标、PLC 流程控制和生产数据追溯于一体的自动化系统。
其技术核心不是简单地识别工件,而是建立从图像特征、工件物理坐标到激光加工坐标的完整转换链路,并通过标定验证、异常拦截和重复性测试保障加工位置的一致性。
该方案适用于机械零部件、五金件、汽车零部件及其他需要自动化激光标记的生产场景,可作为后续设备详细设计、软硬件集成和项目验收的技术基础。
地 址:河南省郑州市高新技术产业开发区翠竹街1号13幢6层06号 电 话:18603810315 Q Q:19540837 邮 箱:19540837@qq.com 邮政编码:450001